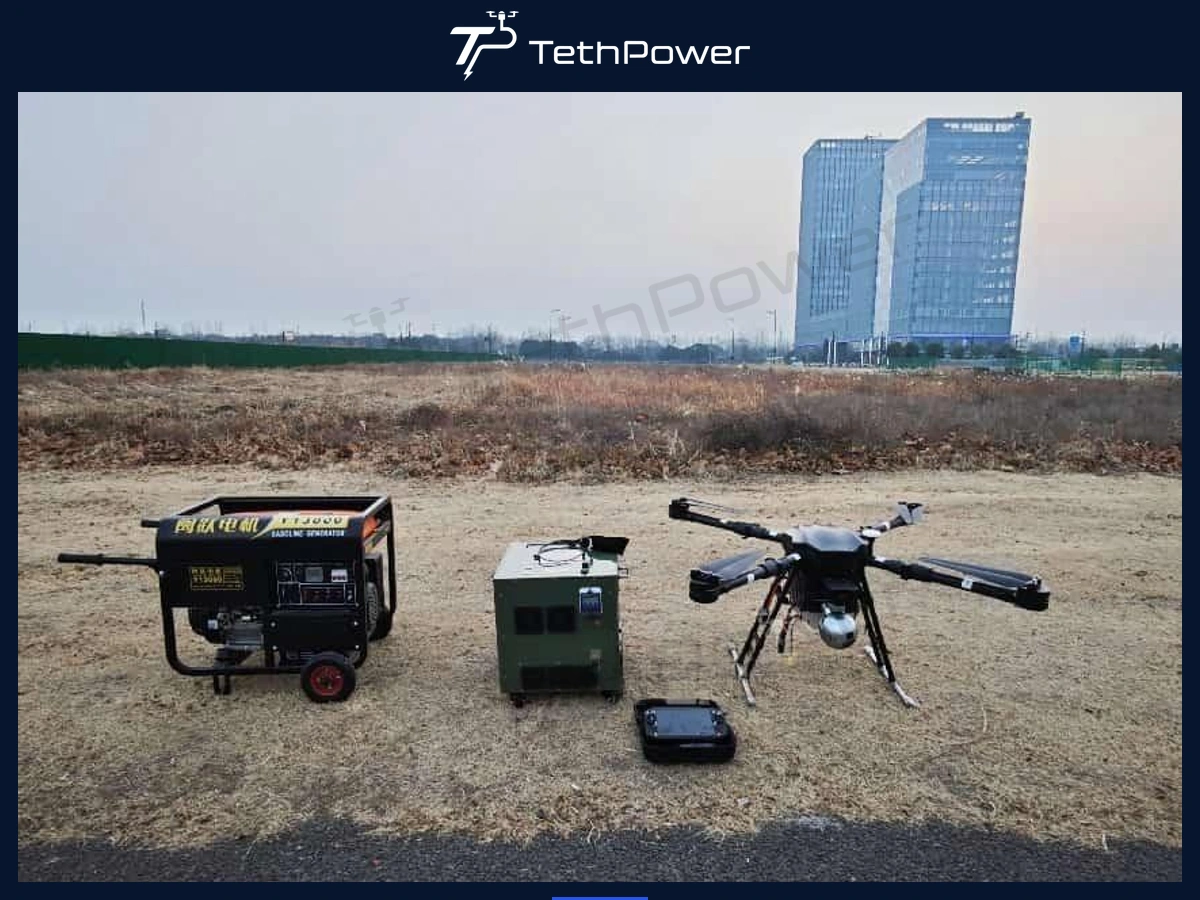
Historisches Projekt: Dieser Einsatz zeigt eine Tether-Überwachungskonfiguration mit Glasfaser. Kunden- und Standortangaben sind vertraulich. Kontaktieren Sie uns, um die Ausrüstung und Integrationsanforderungen Ihres Projekts zu besprechen.
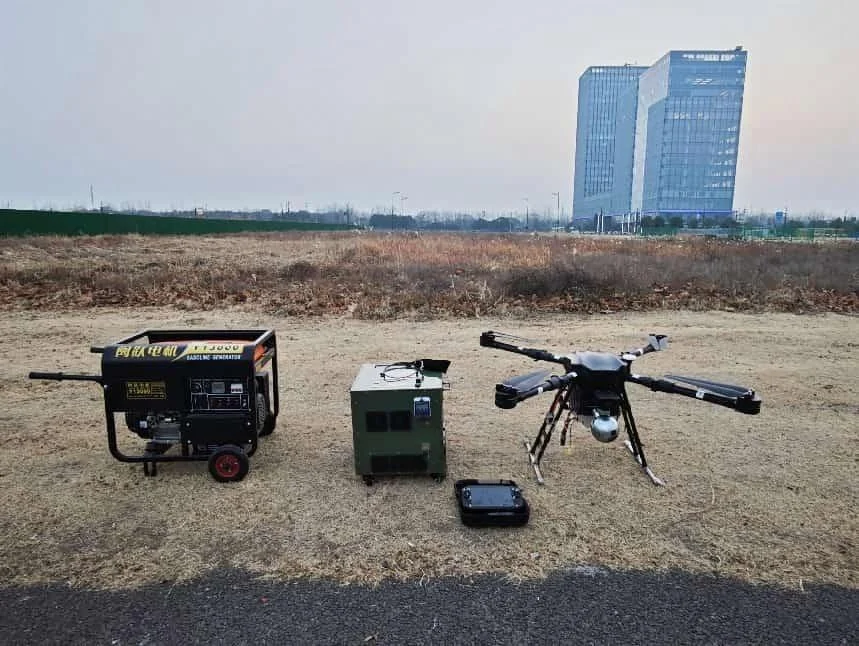
Referenzaufbau im Feld mit Generator, kabelgebundener Bodenstation und Überwachungs-UAV.
Die Missionsanforderung
Der Kunde benötigte ein Überwachungsluftfahrzeug, das über längere Zeit über einem festgelegten Gebiet bleiben und dabei sowohl Tageslicht- als auch Wärmebilder erfassen konnte. Ein reiner Batteriebetrieb war dafür ungeeignet, weil wiederholte Landungen die Beobachtung unterbrochen hätten. Das Projekt verlangte außerdem einen Steuerungs- und Videopfad, bei dem die primären Missionsdaten nicht über die übliche Funkverbindung übertragen werden.
Seitlich scrollen, um die vollständige Tabelle zu lesen
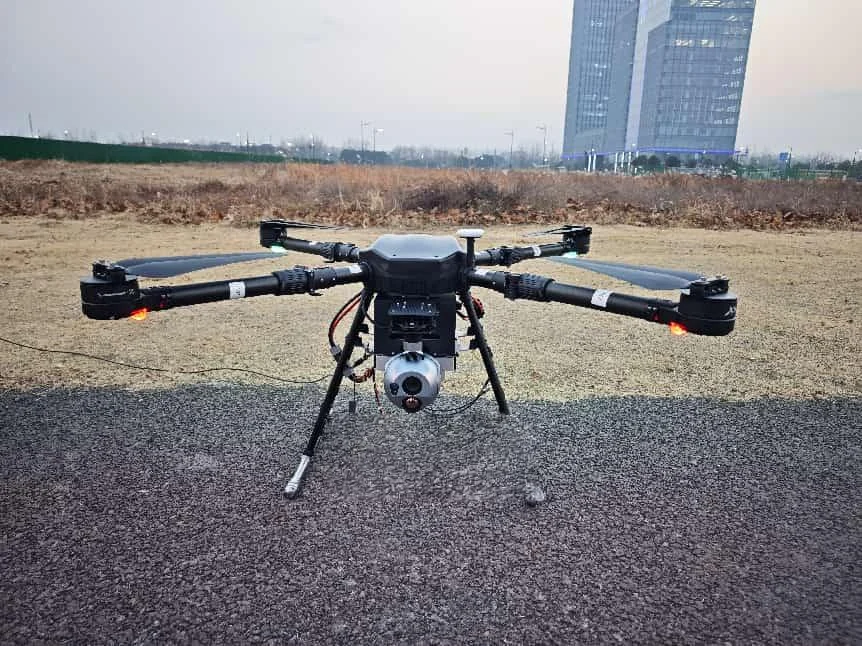
Referenz-UAV für Überwachungsaufgaben mit EO-/Wärmebild-Nutzlast.
Warum werden Stromversorgung und Glasfaser im Tether-Kabel kombiniert?
Eine dauerhafte Überwachung stellt zwei voneinander getrennte Anforderungen an die Kontinuität: Das Luftfahrzeug benötigt Energie, und die Einsatzzentrale benötigt einen stabilen Datenpfad. Im Referenzsystem wurden Hochspannungsleiter und Glasfaser in einem Tether-Kabel kombiniert. So konnten der primäre Steuerungs- und Videopfad über das Kabel geführt und das Luftfahrzeug zugleich kontinuierlich vom Boden mit Strom versorgt werden.
Dadurch sinkt die Abhängigkeit der primären kabelgebundenen Steuerungs- und Videoverbindung von Funkübertragung. Das sollte nicht als vollständige „Immunität gegen HF-Störungen“ des Luftfahrzeugs beschrieben werden, denn andere Funktionen wie GNSS oder Reserveverbindungen können weiterhin Funkfrequenzsysteme nutzen.
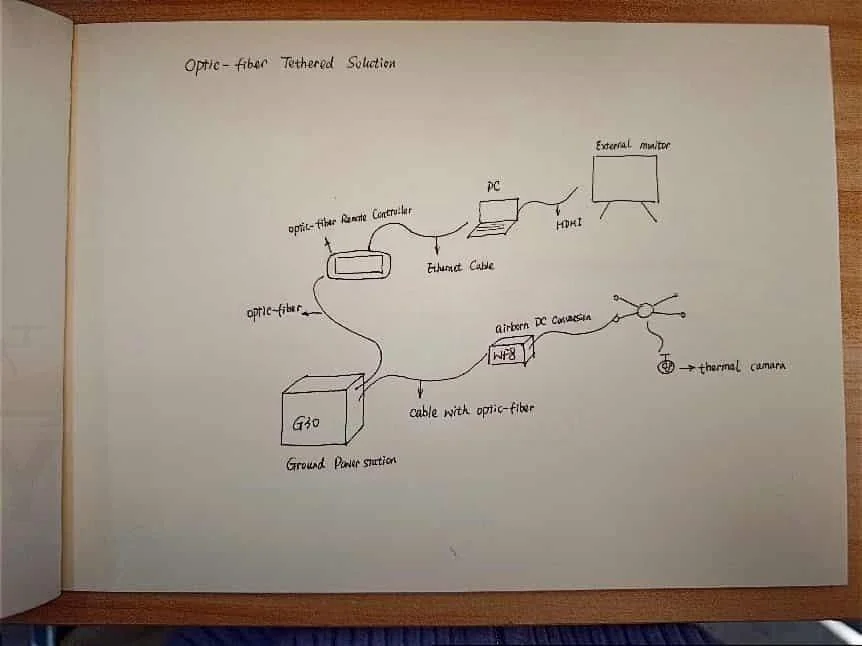
Referenzskizze der Architektur mit Bodenstromversorgung, Glasfaser-Steuergerät, PC-/HDMI-Anzeige und Bordwandlung.
Ausgelieferte Referenzkonfiguration
Kabelgebundene Bodenstromversorgung G30
Seitlich scrollen, um die vollständige Tabelle zu lesen
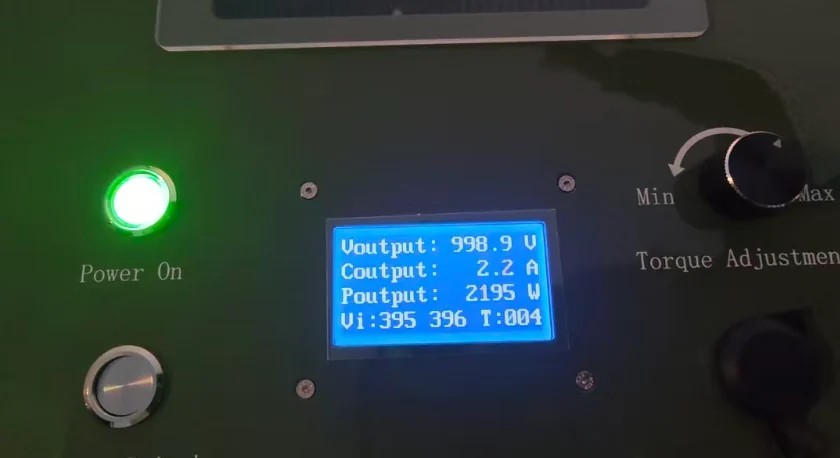
Anzeige des Bodensystems während des Referenzbetriebs mit der Hochspannungsausgabe am Tether-Kabel.
Geregeltes Bordstrommodul WF8
Seitlich scrollen, um die vollständige Tabelle zu lesen
UAV, Nutzlast und Glasfasersteuerung
Seitlich scrollen, um die vollständige Tabelle zu lesen
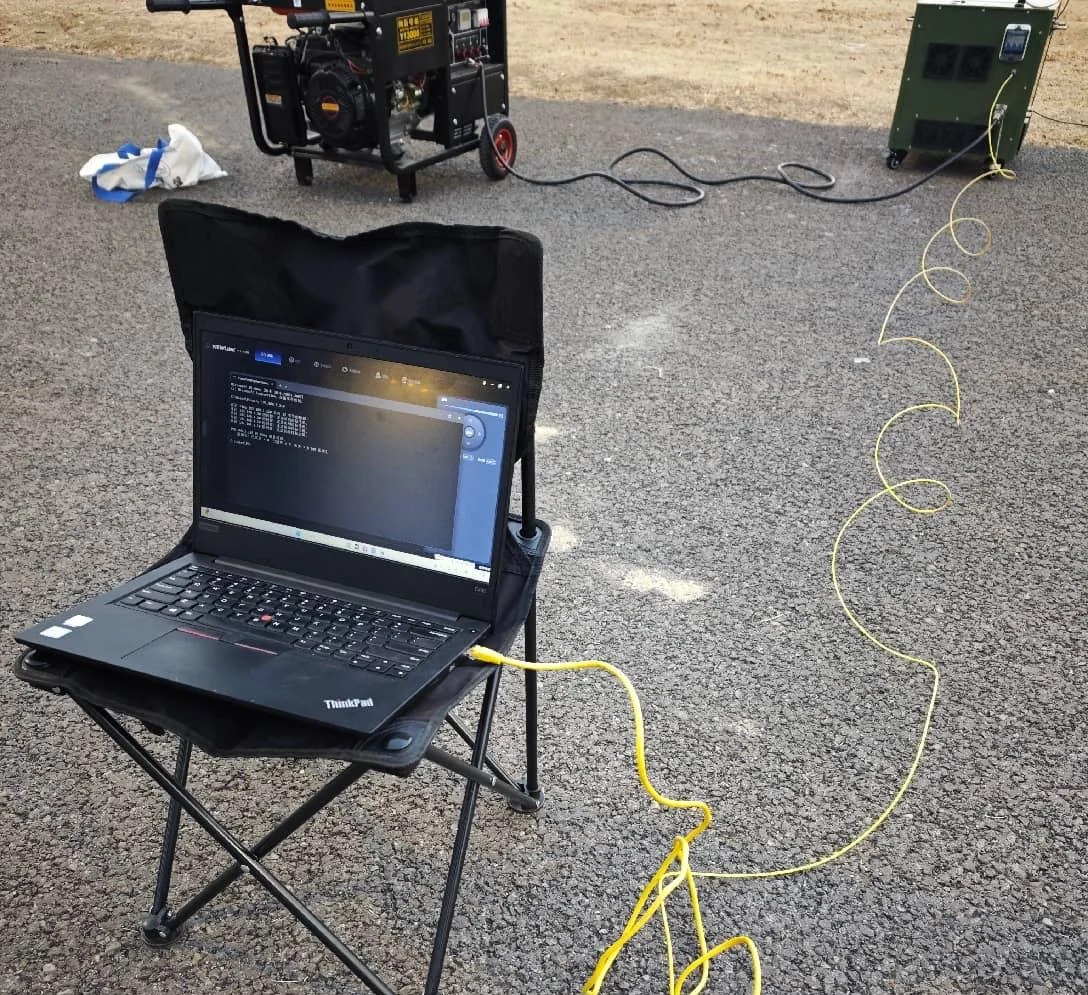
Überwachungsrechner, Generator, Bodenstation und Glasfaserkabel bei Referenzprüfungen im Feld.
Im Referenzprojekt dokumentiertes Betriebsergebnis
Stabiler, lang andauernder Schwebeflug ohne wiederholten Batteriewechsel
Gleichzeitige Tageslicht- und Wärmebilder für die Beobachtung bei Tag und Nacht
Zuverlässige HDMI-Videoausgabe zur Darstellung in einer externen Einsatzzentrale
Übertragung der primären Steuerungs- und Videodaten über Glasfaser statt über die übliche HF-Verbindung
Weniger Betriebsunterbrechungen durch Batteriewechsel und die Verwaltung drahtloser Verbindungen
Geeignete Einsatzbereiche dieser Architektur
Dauerhafte Überwachung von Geländegrenzen und Standorten
Beobachtung kritischer Infrastruktur
Temporäre Leitstellen für Veranstaltungen oder Einsatzlagen
Überwachung von Grenzgebieten, Industrieanlagen oder abgelegenen Gebieten, in denen ein fester erhöhter Beobachtungspunkt benötigt wird
Standorte, an denen die primären Steuerungs- und Videodaten über Glasfaser geführt werden sollen, weil das HF-Umfeld überlastet, sensibel oder betrieblich unerwünscht ist
Was für ein neues Projekt neu berechnet werden muss
Seitlich scrollen, um die vollständige Tabelle zu lesen
Häufig gestellte Fragen
Nutzt das System Glasfaser sowohl für die Steuerung als auch für die Videoübertragung?
Im Referenzprojekt wurde Glasfaser für den primären Fernsteuerungs- und Datenpfad sowie für HD-Video in Echtzeit genutzt; die Ausgabe an ein externes Display erfolgte über HDMI.
Bedeutet die Steuerung über Glasfaser, dass es am gesamten Luftfahrzeug keinerlei HF-Störungen gibt?
Nein. Sie bedeutet, dass der primäre Steuerungs- und Videopfad nicht von der üblichen HF-Datenverbindung abhängig ist. Andere Funktionen des Luftfahrzeugs können weiterhin GNSS, Reservefunkverbindungen oder andere HF-Systeme nutzen.
Wie lang ist das Tether-Kabel der Referenzkonfiguration?
150 m, mit in das Tether-Kabel integrierter Glasfaser.
Welche Nutzlast war für das Projekt erforderlich?
Die ausgelieferte UAV-Konfiguration war für eine empfohlene Nutzlastklasse von 10 kg ausgelegt und trug ein EO-/Wärmebildsystem.
Kann die Bodenstation mit einem Generator betrieben werden?
Die Referenzkonfiguration wurde für den Feldeinsatz und den Betrieb mit einem Generator ausgelegt, sofern der Generator die Anforderungen der Bodeneinheit an Eingang und Spannungsqualität erfüllt.
Welche Angaben werden für ein neues Überwachungsangebot benötigt?
Zielhöhe, Masse von Luftfahrzeug und Nutzlast, Kameramodell und elektrische Last, erforderliche Steuerungs- und Videoschnittstellen, Glasfaserprotokoll, Anforderungen an HDMI beziehungsweise die Ausgabe, Umgebungsbedingungen sowie die verfügbare Netz- oder Generatorversorgung.
Sprechen Sie mit uns über Ihre Konfiguration
Senden Sie uns für ein Projekt zur dauerhaften Überwachung die Zielhöhe im Schwebeflug, das Gewicht von UAV und Nutzlast, die Schnittstellen der EO-/IR-Kamera, das Steuerungs- und Videoprotokoll, den erforderlichen Glasfaserpfad sowie die verfügbare Bodenstromquelle. Wir können Stromversorgung und Datenarchitektur gemeinsam dimensionieren.
| Ansprechpartnerin | Stella |
|---|---|
| Website | www.tethpower.com |
| stella@ | |
| WhatsApp / Telefon | +86 177 1431 2943 |