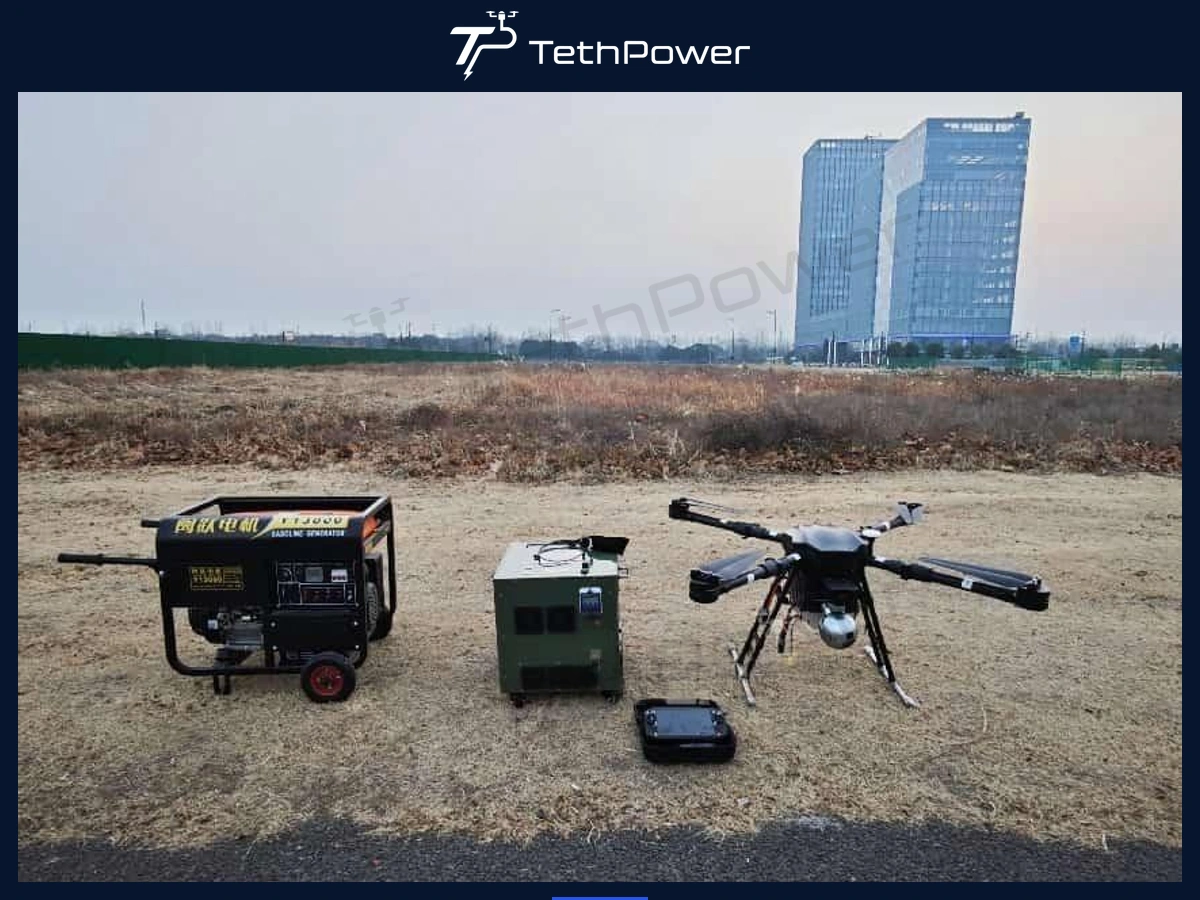
Projet historique : Ce déploiement illustre une configuration de surveillance filaire avec fibre optique. Les informations sur le client et le lieu sont confidentielles. Contactez-nous pour discuter des équipements et des exigences d’intégration de votre projet.
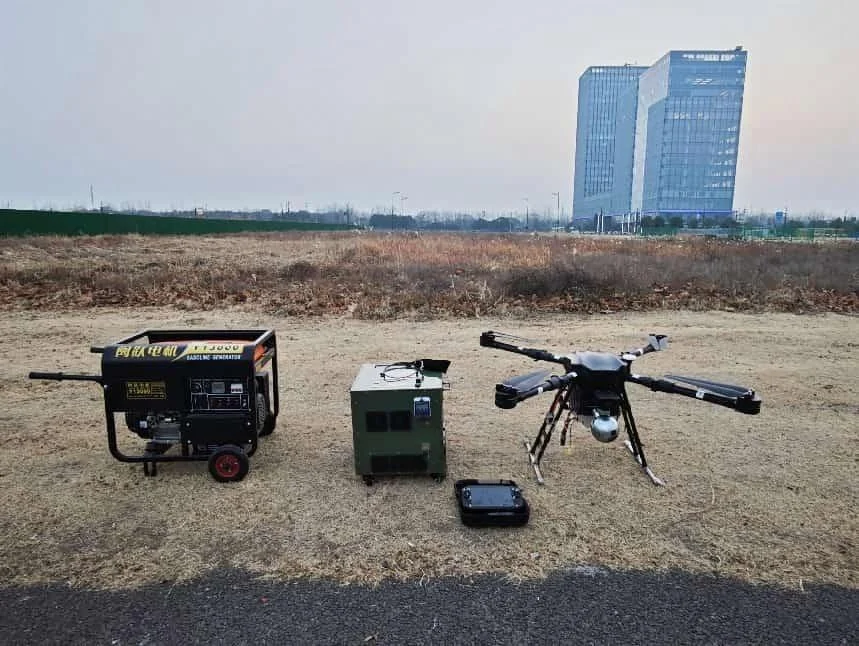
Déploiement de référence sur le terrain avec groupe électrogène, station au sol pour drone captif et UAV de surveillance.
Les exigences de la mission
Le client avait besoin d’un aéronef de surveillance capable de rester au-dessus d’une zone définie pendant de longues périodes tout en emportant des systèmes d’imagerie en lumière visible et thermique. Une autonomie reposant uniquement sur des batteries convenait mal, car les atterrissages répétés interrompaient l’observation. Le projet nécessitait également une liaison de commande et de vidéo qui ne dépende pas de la liaison sans fil habituelle pour les données principales de la mission.
Faites défiler horizontalement pour lire le tableau complet
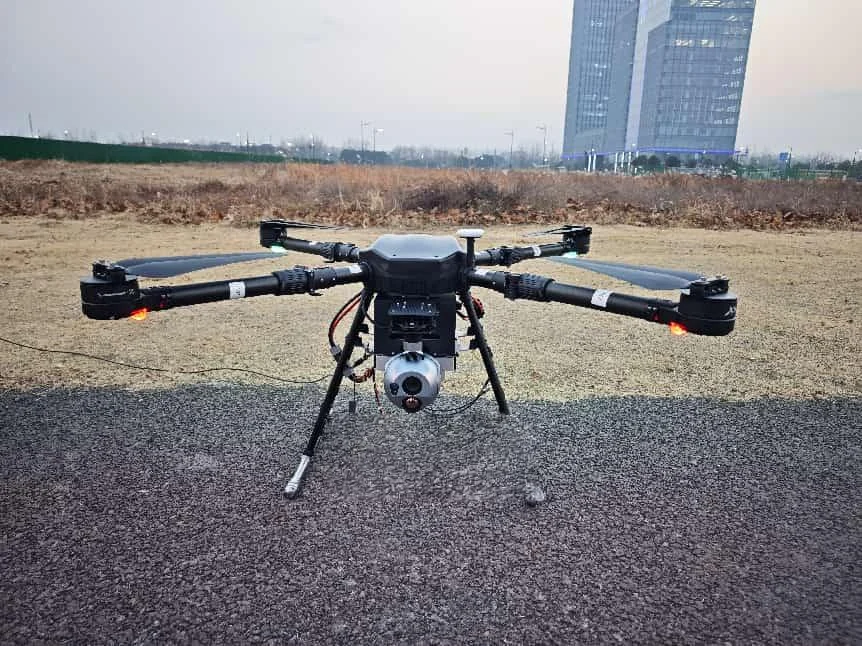
UAV de surveillance de référence équipé d’une charge utile EO/thermique.
Pourquoi associer alimentation électrique et fibre optique dans le câble d’alimentation ?
La surveillance persistante impose deux exigences distinctes de continuité : l’aéronef a besoin d’énergie et le poste de commandement d’une liaison de données stable. Le système de référence associait des conducteurs haute tension et une fibre optique dans le câble d’alimentation afin que la liaison principale de commande et de vidéo puisse passer par câble tandis que l’aéronef recevait une alimentation continue depuis le sol.
Cette architecture réduit la dépendance aux RF pour la liaison principale de commande et de vidéo du système captif. Elle ne doit pas être présentée comme rendant l’ensemble de l’aéronef « immunisé contre les interférences RF », car d’autres fonctions, telles que le GNSS ou les liaisons de secours, peuvent encore faire intervenir des systèmes radiofréquences.
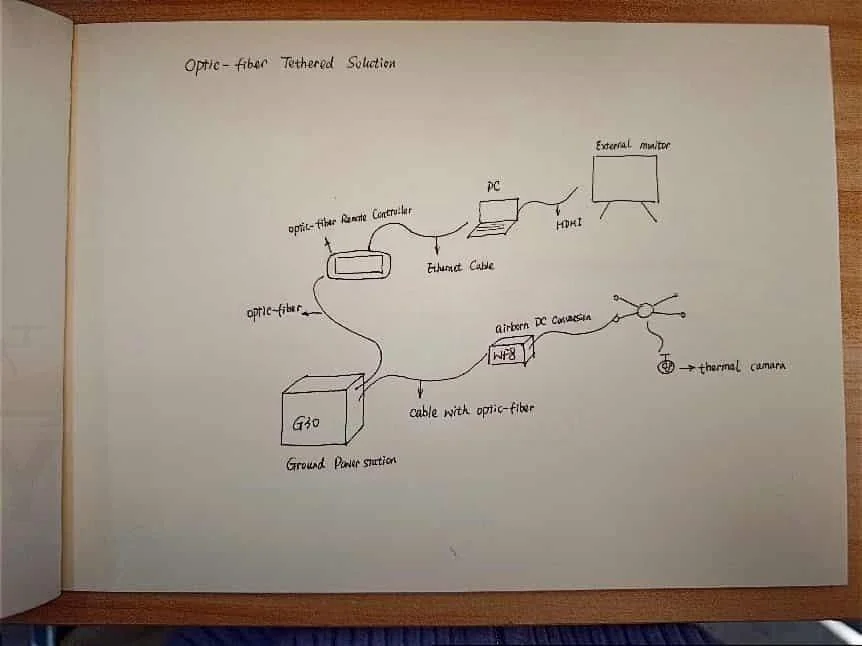
Schéma de l’architecture de référence montrant l’alimentation au sol, le contrôleur à fibre optique, l’affichage sur PC/HDMI et la conversion embarquée.
Configuration de référence livrée
Station d’alimentation au sol G30 pour drone captif
Faites défiler horizontalement pour lire le tableau complet
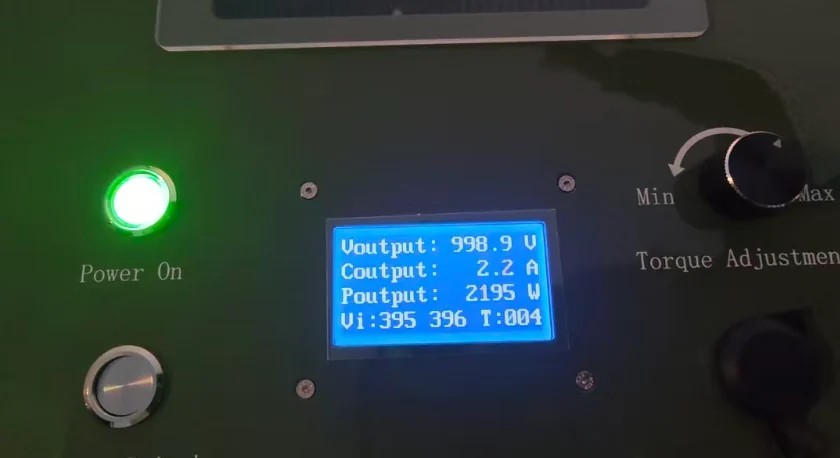
Affichage du système au sol pendant le fonctionnement de référence, montrant la sortie haute tension du câble d’alimentation.
Module d’alimentation embarqué régulé WF8
Faites défiler horizontalement pour lire le tableau complet
UAV, charge utile et commande par fibre
Faites défiler horizontalement pour lire le tableau complet
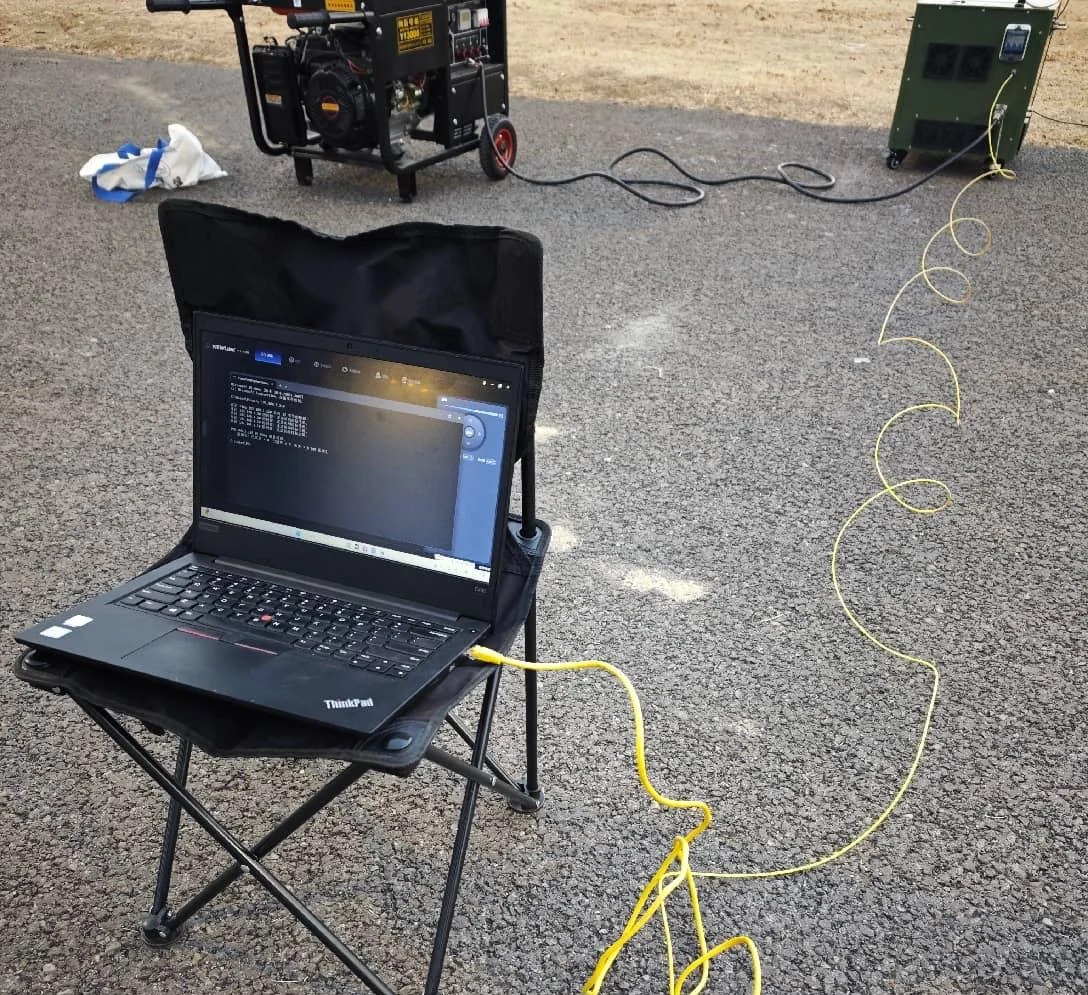
Ordinateur portable de surveillance sur le terrain, groupe électrogène, station au sol et câble à fibre optique pendant les essais de référence.
Résultats opérationnels consignés dans le projet de référence
Vol stationnaire stable et prolongé sans remplacements répétés de batterie
Imagerie visible et thermique simultanée pour l’observation de jour comme de nuit
Sortie vidéo HDMI fiable pour la visualisation sur un poste de commandement externe
Transmission principale de la commande et de la vidéo par fibre optique plutôt que par la liaison RF habituelle
Réduction des interruptions opérationnelles liées aux changements de batterie et à la gestion de la liaison sans fil
Domaines dans lesquels cette architecture est utile
Surveillance persistante des périmètres et de la sécurité des sites
Observation des infrastructures critiques
Postes de commandement temporaires pour événements ou incidents
Surveillance des frontières, de sites industriels ou de zones isolées nécessitant un point de vue fixe en hauteur
Lieux où la commande et la vidéo principales doivent transiter par fibre parce que l’environnement RF est encombré, sensible ou indésirable sur le plan opérationnel
Éléments à recalculer pour un nouveau projet
Faites défiler horizontalement pour lire le tableau complet
Questions fréquentes
Le système utilise-t-il la fibre à la fois pour la commande et la vidéo ?
Le projet de référence utilisait la fibre optique pour la liaison principale de télécommande et de données ainsi que pour la vidéo HD en temps réel, avec une sortie HDMI vers un écran externe.
La commande par fibre optique signifie-t-elle une absence totale d’interférences RF à bord de l’aéronef ?
Non. Cela signifie que la liaison principale de commande et de vidéo peut ne pas dépendre de la liaison de données RF habituelle. D’autres fonctions de l’aéronef peuvent encore utiliser le GNSS, des radios de secours ou d’autres systèmes RF.
Quelle est la longueur du câble d’alimentation de référence ?
150 m, avec la fibre optique intégrée au câble d’alimentation.
Quelle charge utile le projet exigeait-il ?
La configuration d’UAV livrée utilisait une classe de charge utile recommandée de 10 kg et emportait un système d’imagerie EO + thermique.
La station au sol peut-elle fonctionner avec un groupe électrogène ?
Le déploiement de référence était conçu pour une utilisation sur le terrain et pour être compatible avec un groupe électrogène, à condition que celui-ci respecte les exigences d’entrée et de qualité de l’alimentation de l’unité au sol.
Quelles informations sont nécessaires pour une nouvelle proposition de surveillance ?
Hauteur cible, masse de l’aéronef et de la charge utile, modèle de caméra et charge électrique, interfaces de commande et de vidéo requises, protocole de fibre, besoins HDMI et de sortie, conditions environnementales et source CA ou groupe électrogène disponible.
Échanger avec nous sur votre configuration
Pour un projet de surveillance persistante, communiquez la hauteur de vol stationnaire cible, la masse de l’UAV et de sa charge utile, les interfaces de la caméra EO/IR, le protocole de commande et de vidéo, le chemin de fibre requis et la source au sol disponible. Nous pouvons dimensionner conjointement l’architecture d’alimentation et de données.
| Interlocutrice | Stella |
|---|---|
| Site web | www.tethpower.com |
| stella@ | |
| WhatsApp / Téléphone | +86 177 1431 2943 |