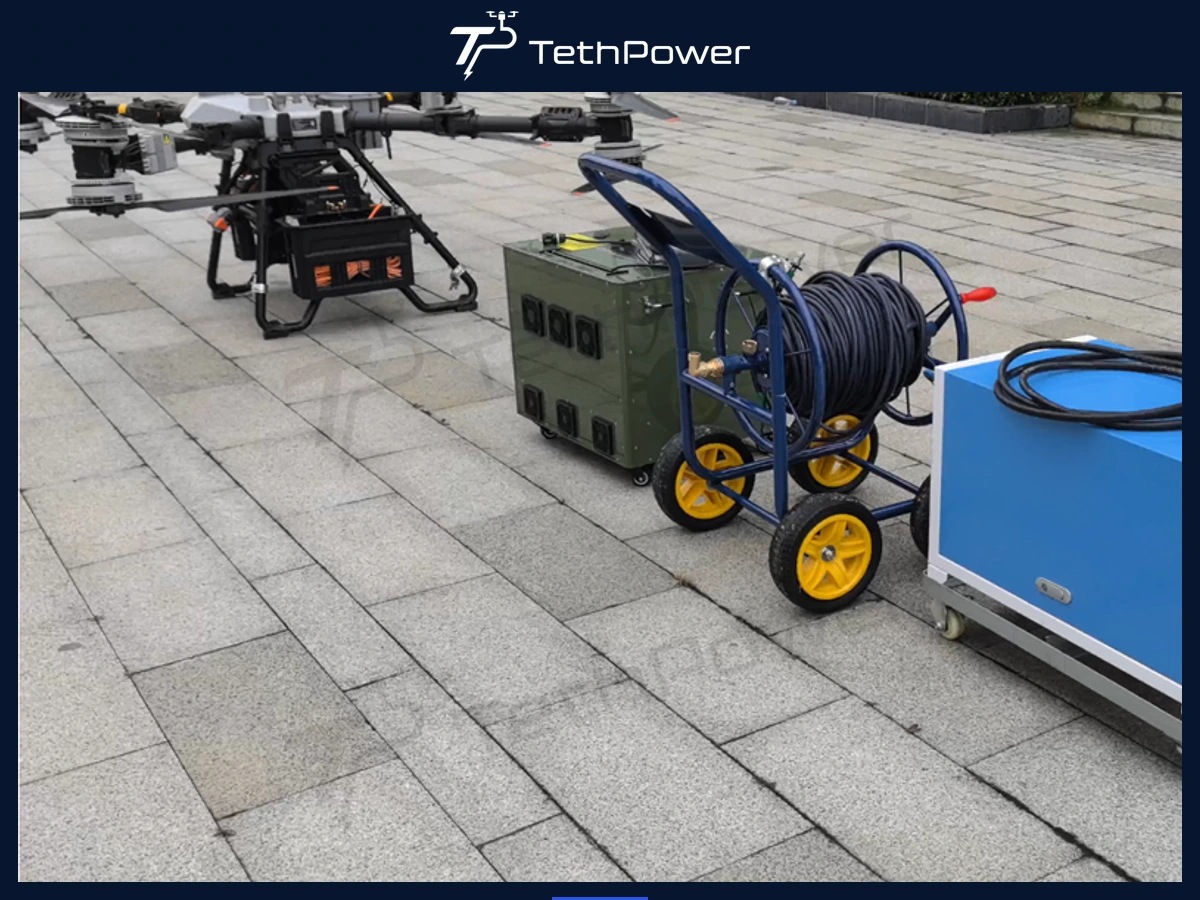
Note de référence : Cette page analyse un déploiement historique et achevé de nettoyage de façades avec le DJI FC100 comme référence d’ingénierie. Les données enregistrées du projet sont utiles pour la conception du système, mais ne doivent pas être considérées comme une spécification universelle ni comme une garantie de performance. Pour tout nouveau projet, les calculs doivent être refaits en fonction du bâtiment, de l’aéronef, de la longueur de tuyau, de la source d’énergie, des besoins en eau et de l’environnement d’exploitation réels.
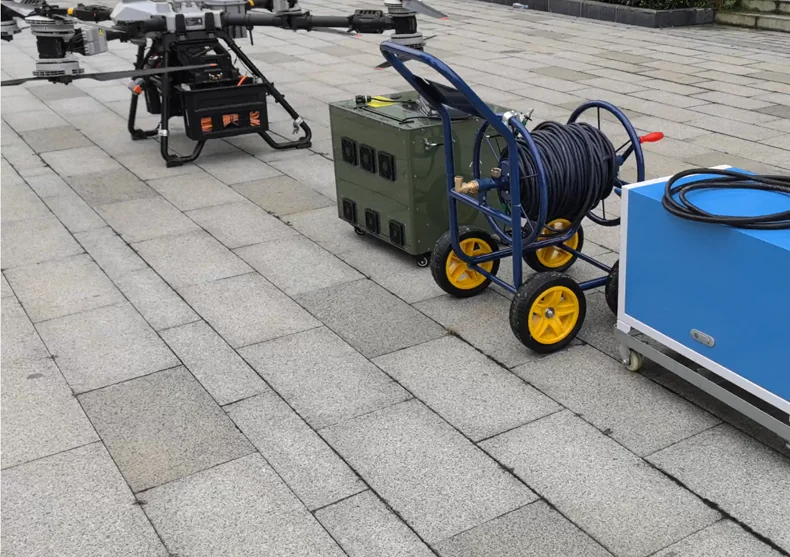
Configuration de référence sur le terrain : alimentation filaire, enrouleur de câble et circuit d’eau haute pression.
Le nettoyage de façades avec un UAV de forte capacité de levage ne consiste pas simplement à ajouter une lance de pulvérisation à un drone. Dès lors que l’aéronef doit rester en l’air longtemps tout en recevant une alimentation continue en eau, le projet devient un problème combiné d’alimentation électrique, d’acheminement des fluides, de charge utile et de gestion des liaisons. Le déploiement de référence avec le FC100 reposait sur deux circuits de service indépendants alimentés depuis le sol : un câble électrique haute tension pour l’alimentation continue de l’aéronef et un tuyau séparé d’eau haute pression pour le liquide de nettoyage.
L’intérêt de l’architecture à double liaison n’est pas de supprimer toutes les limites d’exploitation. Il est de déplacer de l’aéronef vers le sol les deux principales contraintes d’autonomie, l’énergie électrique et l’eau de nettoyage. Cela change la manière de dimensionner le système complet et de planifier le déroulement du nettoyage.
1. Pourquoi le nettoyage de façades avec le FC100 relève de l’ingénierie des systèmes
Un drone lourd fonctionnant uniquement sur batterie doit revenir pour remplacer ou recharger ses batteries. Un aéronef qui emporte un grand réservoir d’eau consomme lui aussi très vite sa charge utile et doit revenir pour le remplir. Une architecture de nettoyage alimentée depuis le sol traite ces deux contraintes séparément :
Faites défiler horizontalement pour lire le tableau complet
Comme l’aéronef porte les deux liaisons, aucune des deux ne peut être conçue indépendamment. Une hauteur de travail plus grande augmente la masse du câble électrique et l’exposition à la chute de tension, tout en augmentant la masse du tuyau et les pertes hydrauliques. La bonne conception part donc de la mission complète, et non d’un seul modèle de produit.
2. Commencer par le budget de charge utile embarquée
Pour un projet de nettoyage avec le FC100, la marge de charge utile de l’aéronef doit couvrir plus que l’outil de nettoyage visible. Le budget embarqué peut inclure le module de conversion de puissance, la lance de pulvérisation, le tuyau d’eau, les raccords, les fixations du câble et du tuyau, ainsi que la structure de montage. L’aéronef doit en outre conserver une marge suffisante pour rester stable dans les conditions de vent et de manœuvre prévues.
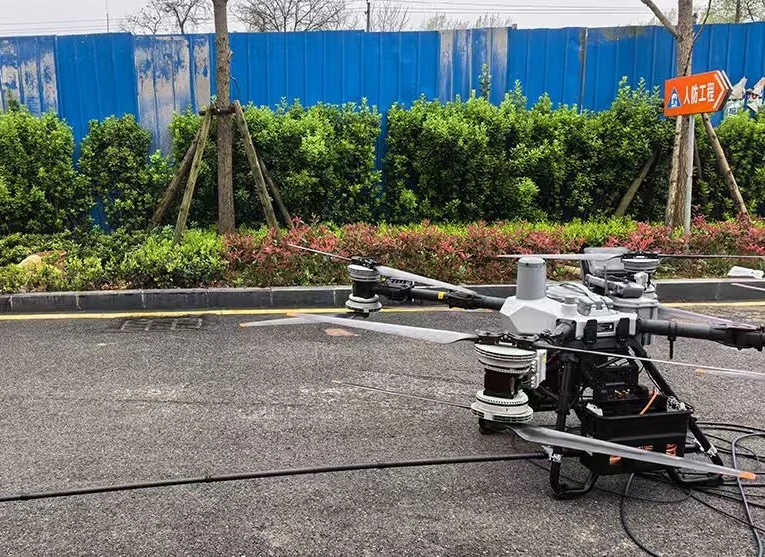
Plateforme DJI FC100 configurée pour le projet de référence de nettoyage à double liaison.
- Données de référence de l’aéronef FC100 utilisées pour le projet : masse de l’aéronef de 55,2 kg en configuration de levage, batteries exclues.
- Masse maximale au décollage de référence : 149,9 kg.
- Charge utile maximale de référence : 80 kg en mode batterie unique et 65 kg en mode double batterie.
- Résistance au vent de référence en vol stationnaire : 12 m/s.
Ces valeurs décrivent les informations de plateforme utilisées pour cette référence. Elles ne remplacent pas un calcul de charge utile propre à chaque projet. En pratique, l’augmentation de la hauteur d’exploitation peut ajouter une masse importante de tuyau et de câble suspendus, même si le matériel embarqué reste inchangé.
3. Concevoir la liaison électrique en fonction de la longueur, de la masse et de la chute de tension
Le côté électrique du système de référence utilisait une unité d’alimentation au sol qui convertissait du courant alternatif triphasé de 380 V en courant continu haute tension réglable, transmis par un câble léger. Un convertisseur embarqué abaissait ensuite la tension du câble jusqu’au bus continu de l’aéronef.
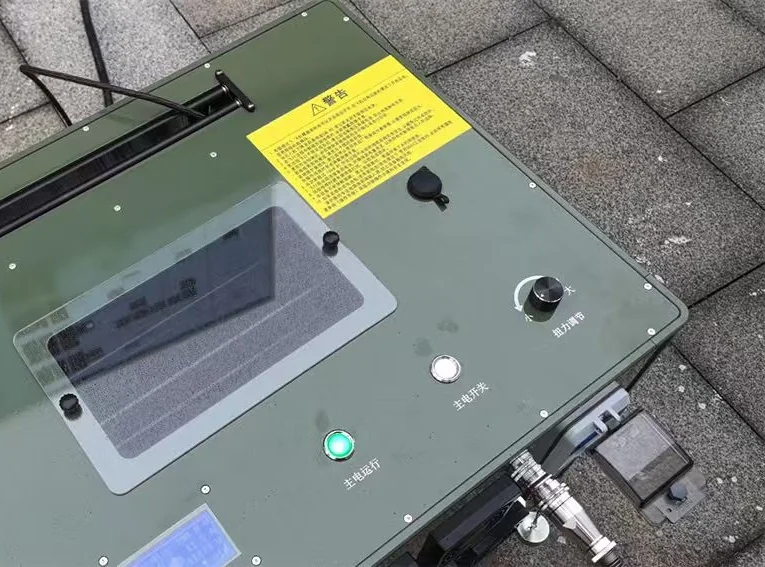
Unité d’alimentation au sol utilisée lors du déploiement de nettoyage de référence.
Faites défiler horizontalement pour lire le tableau complet
Le boîtier de référence utilisait un composite isolant en fibre de verre FR4, avec une rigidité diélectrique spécifiée de 15 kV/mm. La gestion du câble reposait sur un enrouleur motorisé, une poulie de guidage et une brosse antistatique.
Référence de conversion embarquée
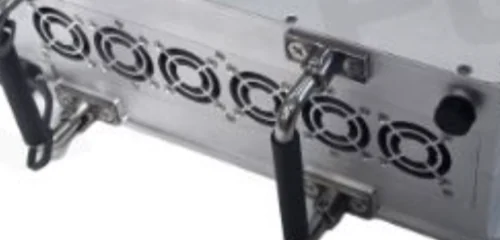
Module DC/DC embarqué de référence : détails du refroidissement frontal et des connecteurs.
Faites défiler horizontalement pour lire le tableau complet
La valeur de 400 A est une limite de courant, et non un courant continu nominal publié. Nous ne publions pas de puissance de sortie continue ni de crête pour ce module embarqué de référence ; ces valeurs ne doivent donc pas être déduites de la seule limite de courant.
4. Traiter le circuit d’eau comme un calcul d’ingénierie distinct
La pression de la pompe au niveau du sol n’est pas la pression à la buse embarquée. La hauteur de travail, la longueur et le diamètre du tuyau, les raccords, le débit visé et le choix de la buse influencent la pression qui parvient réellement à la façade. Un projet de nettoyage doit donc préciser la pression et le débit requis au point de travail, et pas seulement la pression maximale indiquée sur la pompe.
Données de référence de la lance de pulvérisation
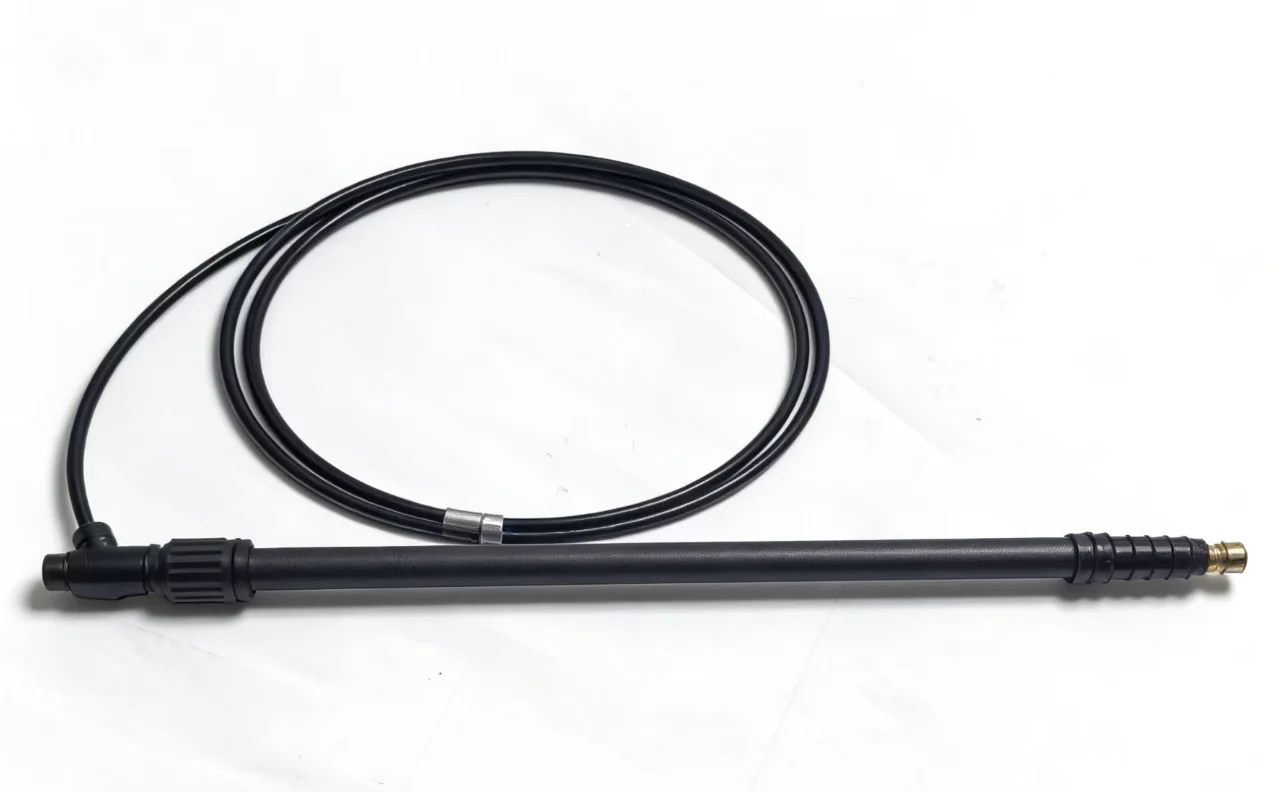
Lance embarquée télescopique utilisée pour laver les façades à courte distance.
Faites défiler horizontalement pour lire le tableau complet
Référence actuelle de pompe pour les nouvelles configurations
Dans les échanges actuels sur les projets, la KH9 est la configuration de pompe au sol de remplacement associée à cette solution de référence. Il ne faut pas supposer qu’il s’agit exactement de la pompe visible sur les photographies du projet historique.
Faites défiler horizontalement pour lire le tableau complet
5. La gestion du câble et du tuyau influe sur le comportement en vol
Un drone de nettoyage à double liaison subit l’influence de deux lignes suspendues, et non d’une seule. Leur masse, leur traînée, leur comportement en flexion et la géométrie de fixation peuvent affecter le positionnement près de la façade. Le système exige donc un déroulement et un réenroulement contrôlés, ainsi qu’une méthode de guidage pratique qui limite le mou, les accrochages et les efforts latéraux indésirables sur l’aéronef.
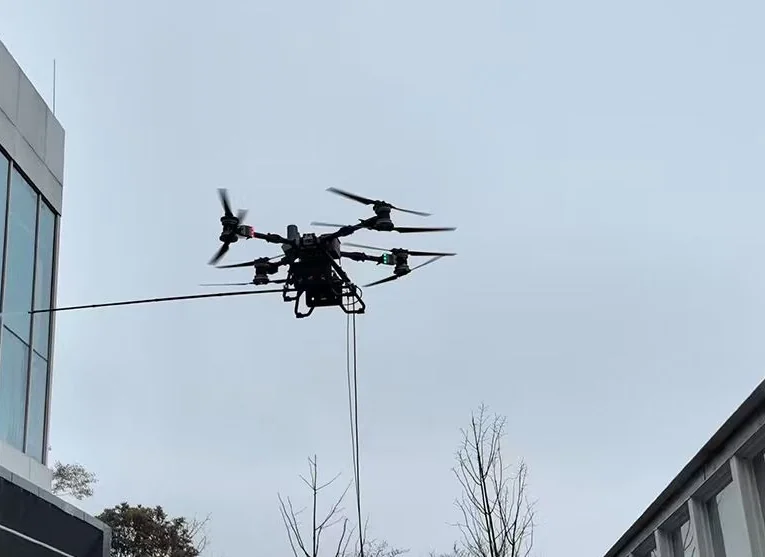
Opération de nettoyage de façade sur le site de référence.
C’est aussi pourquoi la hauteur maximale d’un bâtiment ne doit pas être traitée comme une simple question de « longueur de câble ». Une configuration de référence de 300 m ne signifie pas que le même matériel puisse être utilisé automatiquement sur tous les bâtiments de 300 m. La chute de tension électrique, la masse du câble suspendu, la perte de pression du tuyau d’eau, la masse du tuyau, le vent local et le budget de charge utile de l’aéronef doivent être examinés ensemble.
6. Résultats historiques de référence : utiles pour comparer, sans valeur de garantie
Faites défiler horizontalement pour lire le tableau complet
Ces résultats concernent un déploiement précis. La productivité réelle de nettoyage peut varier sensiblement selon la géométrie de la façade, le niveau d’encrassement, le détergent ou la chimie employée, le choix de la buse, la distance de travail, la source d’eau, la longueur du tuyau, le vent et la procédure de l’opérateur. Il en va de même pour la pression de travail et la durée d’exploitation.
7. Cinq enseignements d’ingénierie de l’architecture de référence
L’alimentation électrique et l’eau doivent être dimensionnées ensemble. L’augmentation de la hauteur affecte à la fois la liaison électrique et la liaison hydraulique. Un câble plus long ajoute de la masse suspendue et une exposition à la chute de tension ; un tuyau plus long ajoute de la masse suspendue et des pertes de pression.
La marge de charge utile est un budget du système. Le module d’alimentation, la lance, les tuyaux, les raccords et la structure de montage consomment de la charge utile avant le début du nettoyage. La conception doit préserver une marge d’exploitation au lieu de se dimensionner uniquement sur le maximum de l’aéronef.
La pression côté pompe n’est pas la pression à la buse. Un projet qui ne précise qu’une valeur de pompe est incomplet. La pression et le débit requis à la façade doivent guider le choix hydraulique.
L’alimentation continue déplace le goulot d’étranglement. Une fois que le remplacement des batteries n’est plus la principale interruption, l’alimentation en eau, la gestion du tuyau, l’inspection de l’aéronef, la planification du parcours de nettoyage et la procédure de l’équipe deviennent les limites pratiques suivantes.
Le matériel de référence doit être recalculé pour chaque bâtiment. La hauteur du bâtiment, la forme de la façade, le couloir de vent, la source d’eau, l’alimentation AC disponible et les contraintes d’exploitation locales peuvent tous modifier la configuration adaptée.
8. Quand une architecture FC100 à double liaison est pertinente
Cette architecture est la plus pertinente lorsque de longues périodes de travail et une alimentation continue en eau comptent davantage qu’un déplacement rapide des équipements au sol. Les types de projets habituels peuvent inclure :
- Nettoyage de murs-rideaux vitrés sur des immeubles de grande hauteur
- Grands pôles de transport, façades de gares et extérieurs de bâtiments publics
- Atriums et surfaces verticales difficiles d’accès
- Nettoyage de ponts ou de structures lorsqu’un outil de pulvérisation aérien est adapté après examen de sécurité
- Façades industrielles et grandes surfaces verticales nécessitant des passes de nettoyage longues et répétées
Quand elle peut ne pas être le meilleur choix
Une architecture de nettoyage filaire peut être moins adaptée lorsque la zone de travail impose des déplacements fréquents sur de longues distances, lorsqu’aucune source d’alimentation fiable ne peut être installée au sol, lorsque le cheminement du tuyau crée un risque d’accrochage inacceptable ou lorsque la marge de charge utile de l’aéronef est trop faible pour les liaisons suspendues nécessaires. Dans ces cas, le fonctionnement sur batterie ou un autre mode de nettoyage peut être plus pratique.
9. Informations nécessaires pour configurer un nouveau projet de nettoyage avec le FC100
Pour un nouveau projet, les informations de départ les plus utiles sont les suivantes :
- Hauteur visée du bâtiment et hauteur réelle de nettoyage
- Modèle d’aéronef et configuration de batteries prévue
- Pression et débit requis à la buse embarquée
- Longueur prévue du tuyau et son cheminement
- Alimentation AC disponible sur le site de travail
- Matériau de la façade et géométrie de nettoyage
- Conditions de vent attendues et limites d’exploitation locales
- Durée de travail souhaitée et fréquence des déplacements
Nous pouvons alors évaluer la station d’alimentation au sol, le convertisseur embarqué, le câble électrique et l’interface d’alimentation en eau comme un seul système intégré, plutôt que de choisir chaque composant isolément.
Questions fréquentes
Que signifie « double liaison » dans un système de nettoyage avec le FC100 ?
L’aéronef est relié à deux circuits de service alimentés depuis le sol : un câble électrique pour l’alimentation continue et un tuyau séparé pour l’eau de nettoyage sous pression.
L’alimentation filaire signifie-t-elle que le FC100 peut voler 24 heures d’affilée sans s’arrêter ?
Non. Le projet historique a annoncé une capacité de 24+ heures pour le système intégré, mais alimentation continue et vol ininterrompu ne sont pas la même chose. L’inspection de l’aéronef, les limites thermiques, la météo, l’approvisionnement en eau et les procédures d’exploitation déterminent encore le programme réel.
Si la pompe au sol est donnée pour 20 MPa, la buse recevra-t-elle 20 MPa ?
Pas nécessairement. La pression délivrée dépend de la longueur et du diamètre du tuyau, du débit, des raccords, de la hauteur verticale et du choix de la buse. Le circuit hydraulique doit être calculé en fonction de la pression et du débit requis au point de travail.
La configuration de référence de 300 m peut-elle être reprise telle quelle pour un bâtiment de 300 m ?
Non. Le câble électrique, le tuyau, la marge de charge utile, la chute de tension, la perte de pression, le vent et les contraintes du site doivent être recalculés pour le bâtiment visé.
De quelles informations avez-vous d’abord besoin pour établir un devis ?
Indiquez la hauteur du bâtiment ou de nettoyage, le modèle d’aéronef, la pression et le débit requis à la buse, la longueur estimée du tuyau, l’alimentation AC disponible et une brève description de la façade et de l’environnement de travail.
Parlons de votre configuration de nettoyage avec le FC100
Nous concevons et fabriquons des systèmes d’alimentation filaire sur mesure pour UAV destinés aux applications industrielles de drones. Pour les projets de nettoyage avec le FC100, nous pouvons évaluer la liaison d’alimentation, la conversion embarquée, la longueur du câble et l’interface d’alimentation en eau en fonction des besoins réels de la mission. Pour d’autres équipements de nettoyage, consultez nos systèmes filaires de nettoyage.
| Interlocutrice | Stella |
|---|---|
| Site web | www.tethpower.com |
| stella@ | |
| WhatsApp / Téléphone | +86 177 1431 2943 |